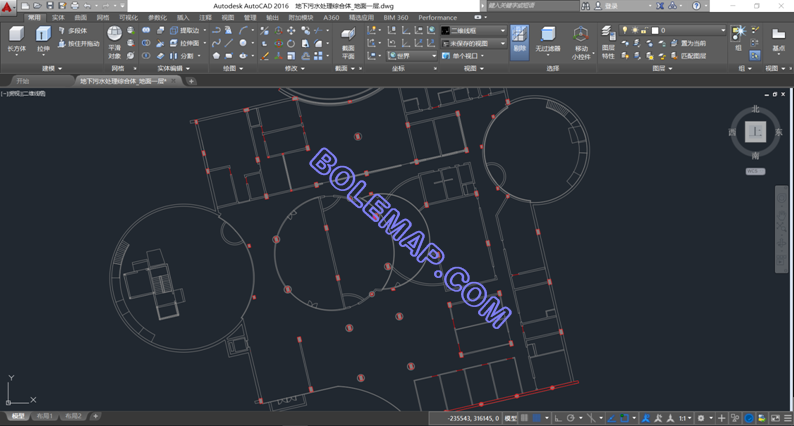
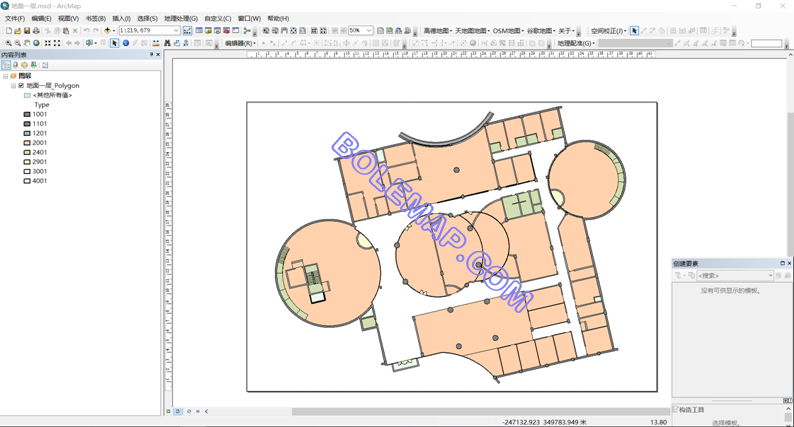
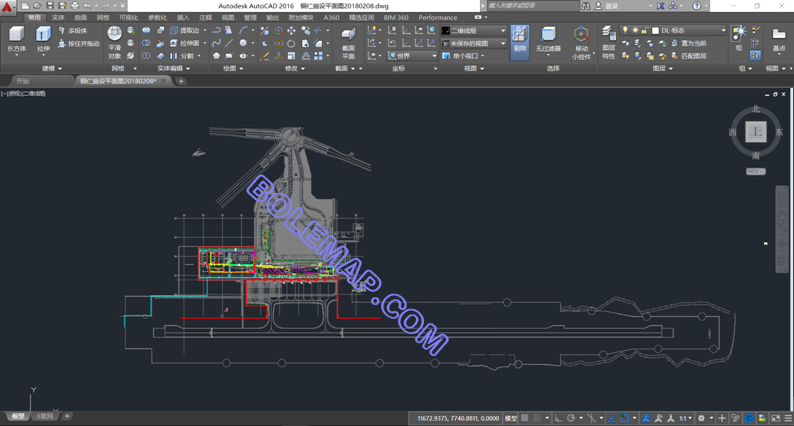
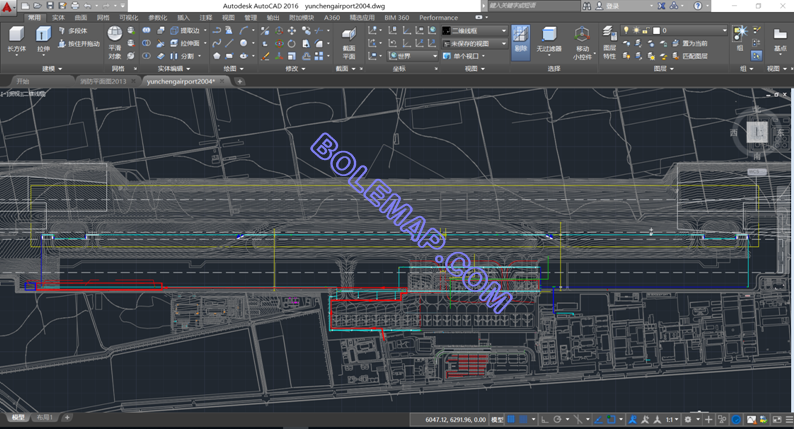
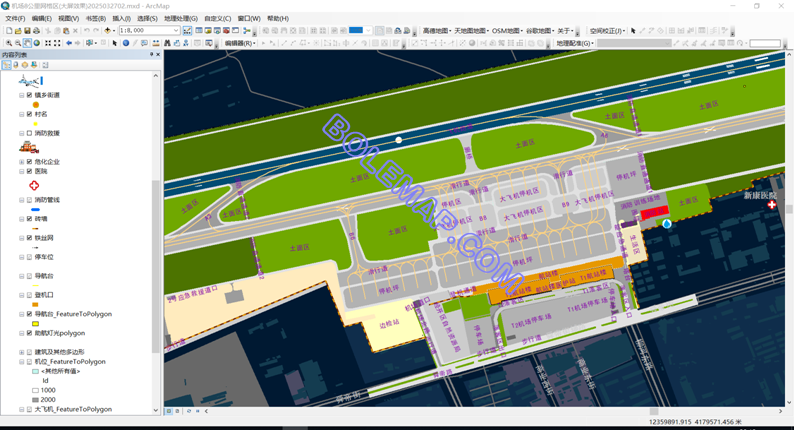
电子地图的加工处理是一个涉及多学科、多步骤的庞大工程。
一、电子地图加工处理的核心目标
将原始地理数据(卫星影像、航空照片、GPS轨迹、传感器数据、官方数据等)转化为结构化的、带有多维属性的、可检索、可渲染、可分析的数字地图产品。
1、主要处理流程
整个流程可以概括为以下四个主要阶段:
阶段一:数据采集
这是所有工作的基础。数据来源多种多样,互为补充和验证。
基础地理信息数据:
卫星遥感影像: 来自商业卫星(如Maxar、Planet)或遥感卫星,提供全球覆盖的底图影像。
航空摄影测量: 通过飞机搭载高精度相机进行拍摄,能获得更高分辨率、更清晰的影像,常用于城市地区。
激光雷达: 通过飞机或地面设备发射激光束,精确测量地表物体的三维坐标,用于生成高精度高程模型(DSM/DEM)。
实地采集数据:
专业采集车: 装备有GPS、IMU(惯性测量单元)、360°摄像头、激光雷达等设备的车辆,进行道路实采,记录车道线、路牌、交通标志、周边POI等详细信息。
众包数据:
用户贡献: 地图应用允许用户提交新地点、修改信息、上传照片等。
GPS轨迹: 海量匿名用户的GPS轨迹数据可以用于分析道路的通行情况、发现新路或道路变更。
合作伙伴数据: 与政府机构(如测绘局、交通部)、商业公司(如出租车公司、物流公司)合作获取权威或实时数据。
其他数据源:
官方地图与公开数据: 获取行政边界、水系、绿地等基础地理要素。
互联网挖掘: 从网络上抓取商家信息、电话号码、营业时间等POI数据。
阶段二:数据处理与制作
这是最核心、最复杂的环节,涉及大量的人工和智能处理。
数据预处理与融合:
几何校正与配准: 对影像数据进行处理,消除因传感器、地形、地球曲率等造成的畸变,并将不同来源的数据对齐到统一的坐标系(如WGS-84)。
空三加密: 在摄影测量中,通过大量控制点解算影像的精确位置和姿态。
点云处理: 对激光雷达采集的点云数据进行分类(地面、植被、建筑等),生成数字高程模型和数字表面模型。
要素提取与矢量化:
自动/半自动提取:
深度学习/AI模型: 使用计算机视觉技术,自动从影像中识别和提取道路、建筑物、水体等要素的轮廓。这是目前的主流方式。
传统算法: 利用边缘检测、图像分割等算法进行辅助提取。
人工数字化: 对于自动提取结果不准确、或需要高精度的区域,由绘图员在专业软件(如ArcGIS, QGIS)上手动描绘要素边界。
创建矢量数据: 将提取的结果存储为点(POI)、线(道路、河流)、面(建筑、公园)等矢量格式。
数据建模与属性赋值:
建立数据模型: 定义地图要素的属性和关系。例如,一条“道路”不仅是一条线,它还拥有名称、等级(高速、国道、乡道)、车道数、限速、方向、通行规则等属性。
属性赋值: 通过图像识别、自然语言处理(分析街景图片中的路牌)、以及人工核查等方式,为每个要素添加丰富的属性信息。
构建拓扑关系: 确保数据在逻辑上正确。例如,道路在交叉口应相连,水系应流通,建筑物不应相互重叠。
POI处理:
数据清洗与去重: 合并来自不同来源的同一POI,消除错误和重复项。
分类与标准化: 将POI归类到统一的分类体系(如餐饮、购物、交通设施),并标准化其名称、地址、电话等信息。
位置纠偏: 将POI从原始的经纬度“拉”到正确的地物上(例如,将餐厅的坐标从道路中间移动到旁边的建筑物内)。
阶段三:数据集成与发布
数据融合与冲突解决: 将处理好的道路、POI、建筑、背景影像等所有图层整合在一起,解决图层之间的冲突(如道路被绿地覆盖)。
生成地图瓦片:
为了在web和移动端快速加载,矢量或栅格数据会被预先切割成不同比例尺(缩放级别)下的小图片块,称为“瓦片”。
当用户缩放和平移地图时,客户端会按需加载相应的瓦片,实现流畅的浏览体验。
建立检索系统: 为所有POI和地址建立搜索引擎(如Elasticsearch),支持用户进行快速的地理编码(地址转坐标)和逆地理编码(坐标转地址)。
阶段四:更新与维护
地图数据是动态的,需要持续更新。
变化检测: 通过对比新旧影像,自动检测出新出现的建筑、道路等。
多渠道反馈: 依赖众包、合作伙伴、专业采集车队提供的最新信息。
增量更新: 只更新发生变化的部分数据,并发布新的地图瓦片。
2、关键技术
GIS: 地理信息系统,是处理和分析地理数据的核心理论与软件基础。
遥感与摄影测量: 从影像中获取地理信息的技术。
计算机视觉与深度学习: 用于自动识别和提取地图要素,极大提升了效率。
大数据与云计算: 处理海量的轨迹、影像和矢量数据,需要强大的计算和存储能力。
空间数据库: 如PostGIS,用于高效存储和查询具有空间位置的数据。
3、最终产品形式
经过以上处理,电子地图可以以多种形式呈现:
导航地图: 强调道路网络和拓扑关系,为路径规划服务。
底图/基础地图: 作为其他数据可视化的背景。
三维地图: 通过倾斜摄影建模或人工建模,生成真实的三维城市模型。
室内地图: 展示商场、机场等大型室内空间的布局和POI。
高精地图: 为自动驾驶汽车提供厘米级精度、包含丰富车道级信息的地图。
4、总结
电子地图的加工处理是一个将 “物理世界” 数字化为 “数字孪生” 的持续过程。它融合了前沿的硬件采集技术、智能的软件算法和严谨的人工质检,最终为我们日常的出行、生活和工作提供了不可或缺的空间信息基础设施。
希望这个详细的解释能帮助您全面了解电子地图的加工处理过程!
二、参考样图
|
|
|
|
|
|